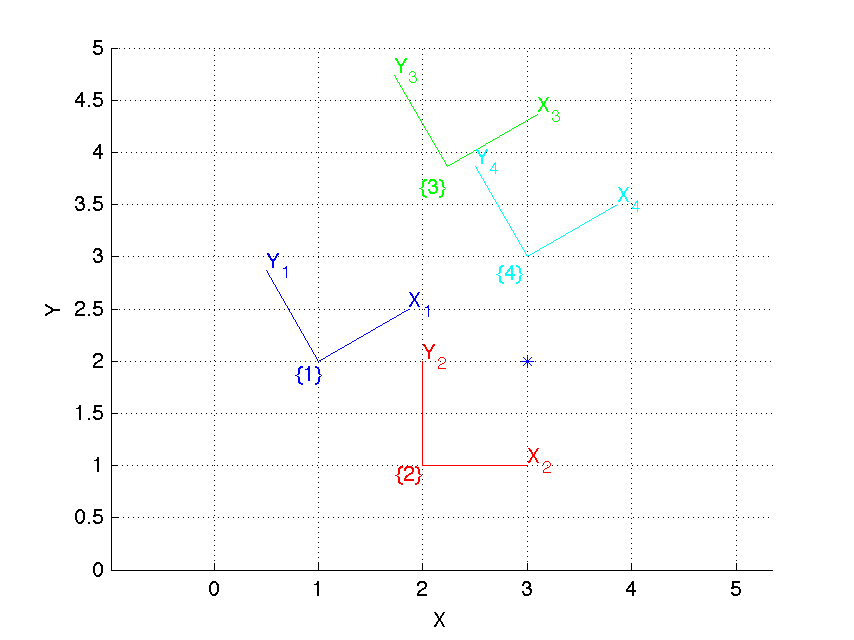
Figure 2.8
>> >> >> | plot_point(P, '*');
iprint('eg_frames_2d');
clf
|
>> | T1 = se2(1, 2, 30*pi/180) |
>> >> >> | clf axis([0 5 0 5]); trplot(T1, 'frame', '1', 'color', 'b') |
>> | T2 = se2(2, 1, 0) |
>> >> | hold on trplot2(T2, 'frame', '2', 'color', 'r'); |
>> | T3 = T1*T2 |
>> | trplot2(T3, 'frame', '3', 'color', 'g'); |
>> >> | T4 = T2*T1; trplot2(T4, 'frame', '4', 'color', 'c'); |
>> | P = [3 ; 2 ]; |
Figure 2.8
>> >> >> | plot_point(P, '*');
iprint('eg_frames_2d');
clf
|
>> | P1 = inv(T1) * [P; 1] |
>> | h2e( inv(T1) * e2h(P) ) |
>> | homtrans( inv(T1), P) |
>> | P2 = homtrans( inv(T2), P) |
>> | R = rotx(pi/2) |
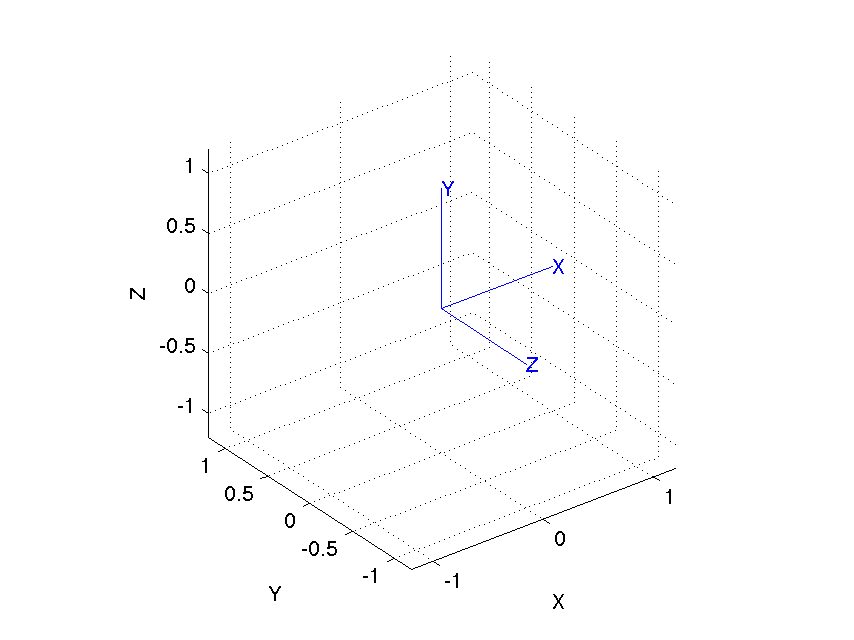
Figure 2.12
>>
>>
>> | clf trplot(R)
iprint('rx_p2');
|
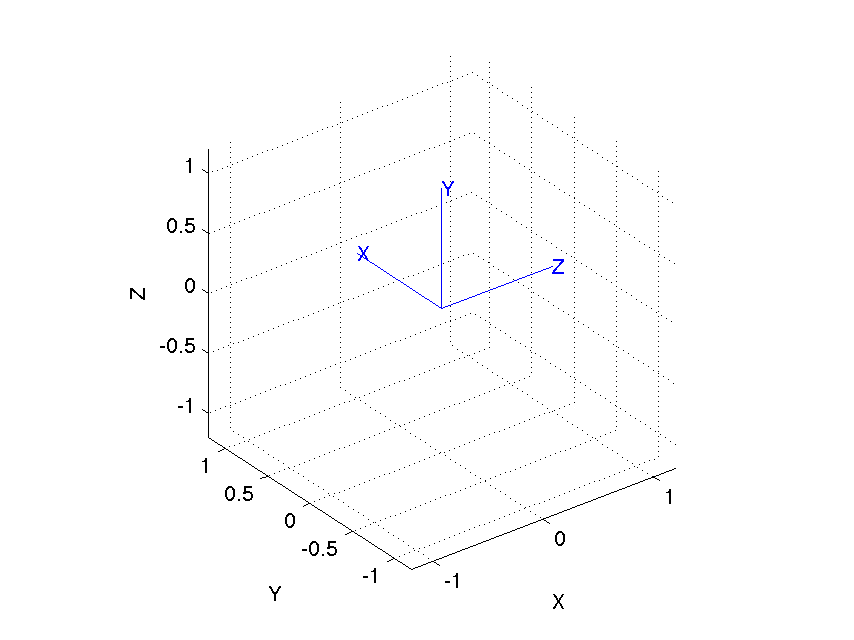
Figure 2.12
>> >> >> | rotx(pi/2) * roty(pi/2) trplot(ans)
iprint('rx_p2_ry_p2');
|
>> | roty(pi/2)*rotx(pi/2) |
>> | R = rotz(0.1) * roty(0.2) * rotz(0.3); |
>> | R = eul2r(0.1, 0.2, 0.3) |
>> | gamma = tr2eul(R) |
>> | R = eul2r(0.1 , -0.2, 0.3) |
>> | tr2eul(R) |
>> | eul2r(ans) |
>> | R = eul2r(0.1 , 0, 0.3) |
>> | tr2eul(R) |
>> | R = rpy2r(0.1, 0.2, 0.3) |
>> | gamma = tr2rpy(R) |
>> >> >> | a = [1 0 0]'; o = [0 1 0]'; oa2r(o, a) |
>> | R = rpy2r(0.1 , 0.2, 0.3); |
>> | [theta, v] = tr2angvec(R) |
>> | [v,lambda] = eig(R) |
>> | R = angvec2r(pi/2, [1 0 0]) |
>> | q = Quaternion( rpy2tr(0.1, 0.2, 0.3) ) |
>> | q.norm |
>> | q = q * q; |
>> | q.inv() |
>> | q*q.inv() |
>> | q/q |
>> | q.r |
>> | q.plot() |
>> | Quaternion([1 2 3]) |
>> | q*[1 0 0]' |
>> | T = transl(1, 0, 0) * trotx(pi/2) * transl(0, 1, 0) |
>> | trplot(T) |
>> | t2r(T) |
>> | transl(T)' |